拼音latex地图坐标转换
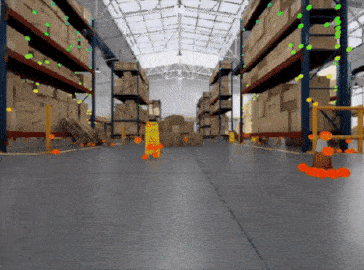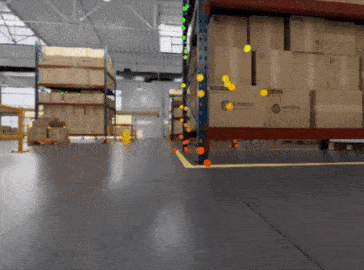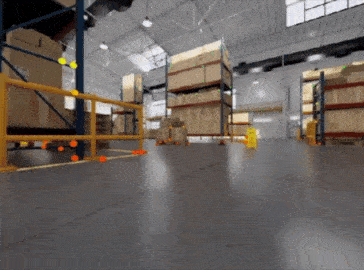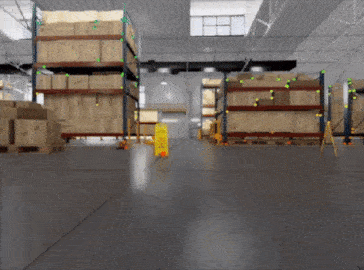
基于NVIDIA cuVSLAM加速的ROS 2视觉SLAM包,利用立体相机和IMU实现高精度实时定位与建图。适用于GPS受限环境(如室内或城市),为移动机器人提供可靠里程计输入,支持地面机器人及无人机应用。
首页 - Wiki Copyright © 2011-2026 iteam. Current version is 2.156.0. UTC+08:00, 2026-11-18 13:26 浙ICP备14020137号-1