格式化ocrlatex
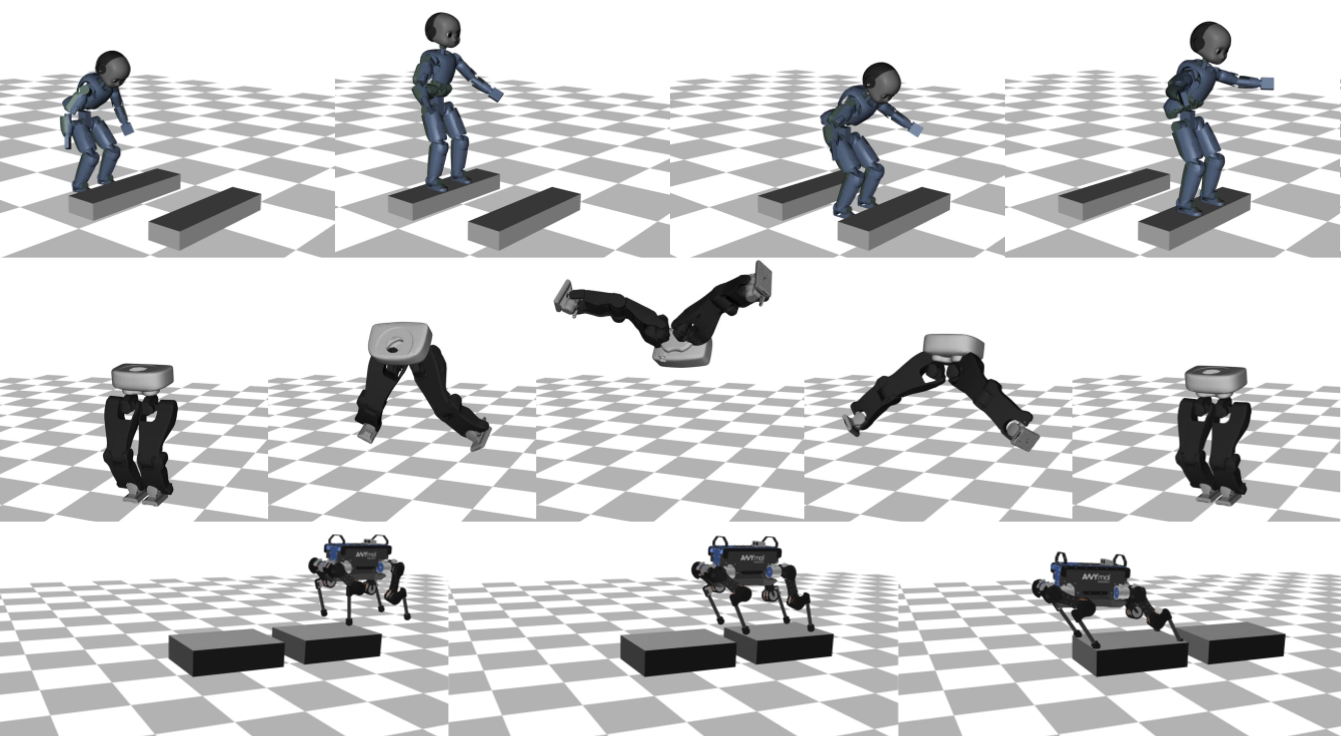
Crocoddyl是一个用于机器人接触序列最优控制的C++库。它基于高效的差分动态规划(DDP)类算法,专为解决具有接触约束的复杂机器人运动控制问题而设计,适用于学术研究及高性能仿真场景。
首页 - Wiki Copyright © 2011-2026 iteam. Current version is 2.156.0. UTC+08:00, 2026-11-18 00:06 浙ICP备14020137号-1