二维码字帖归属地
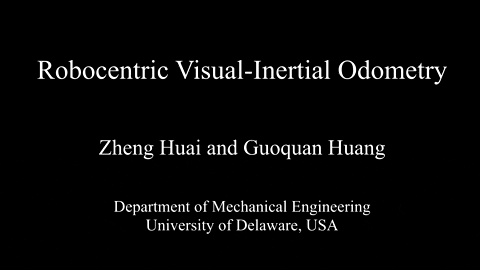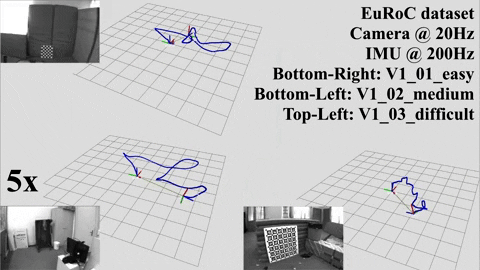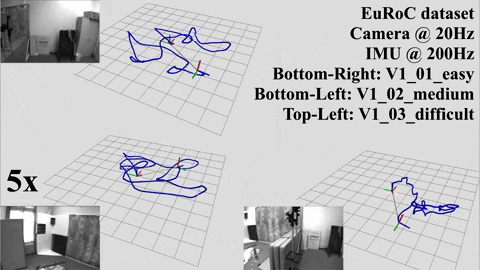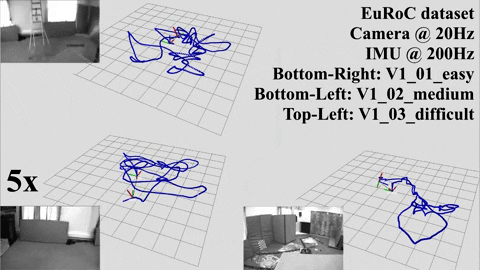
R-VIO是一种高效、轻量级的机器人中心视觉-惯性里程计算法,仅使用单目摄像头和单个IMU实现3D运动追踪。它通过以IMU自身为参考系估计相对运动,提高了精度,再组合更新全局姿态,适用于移动机器人的自主导航。
Главная - Вики-сайт Copyright © 2011-2026 iteam. Current version is 2.155.2. UTC+08:00, 2026-09-22 07:36 浙ICP备14020137号-1